
南京邮电大学“视在必行”团队: 把改进写进可以复查的记录
一轮仿真验证中,碰撞次数从25次降至1次,平均通行时间却从约7.72秒增加到16.80秒。“视在必行”现有训练记录中的这组变化,呈现了自动驾驶策略研究中的具体取舍:提前减速、留出更多反应余量,可能减少危险,也可能让通行变慢。项目在展示这一结果时保留了两方面的数据,让改进及其代价都能够被检查。
该项目来自南京邮电大学物联网学院,由唐礼昊负责、孙进老师指导。围绕遮挡后行人横穿的情形,项目已经搭建简化的虚拟训练环境。环境可以改变行人速度、出现时机、车辆初始速度和制动能力,观察同一策略在不同条件下的表现。相比只播放一段固定动画,这套程序能够实际计算场景中的车辆运动与碰撞情况,并将训练过程、参数和验证结果保存下来,为后续比较提供依据。
在现有用于展示的固定实验中,程序搜索了48组候选参数,每组在160个训练场景中运行,共计7,680个训练回合。调整对象包括制动余量、反应时间补偿和遮挡区限速。训练的作用,是在这些有限参数之间寻找更合适的组合;当前实现属于运动学环境中的策略参数优化,尚不是能够生成复杂道路世界的神经模型。
候选策略确定后,程序使用另外200个未参与选优的仿真场景进行验证。基线策略发生25次碰撞,完成175次通行,完成率为87.5%;候选策略发生1次碰撞,完成199次通行,完成率为99.5%。与此同时,平均通行时间由7.719秒增加到16.799秒。结果说明这次优化在所设场景中减少了碰撞,但也采取了更谨慎、更耗时的通行方式,仍保留着失败案例。
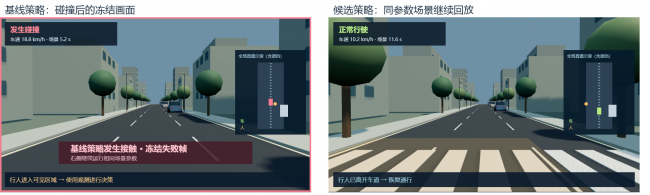
这些数字让后续问题更加具体:能否在保留安全余量的同时减少不必要的等待,参数是否只适合当前行人速度范围,以及更复杂的遮挡条件会不会改变结论。训练与验证分开,使比较有了初步基础;如果反复根据同一验证集修改策略,仍可能产生选择偏差。后续实验需要持续保留新的测试场景,也需要检查失败样例,而不能只选取优化后成功的一段画面。
为呈现软件处理过程,项目还搭建了运营与计算后台,展示任务进入队列、处理、完成和归档的过程,并记录本机实际任务与策略应用情况。界面中的多客户运行属于模拟展示,与本机真实任务统计分开。浏览次数增加或界面计数上涨,本身不会使模型变得更可靠;只有有效数据、明确的训练过程和独立验证,才可能为下一次改进提供证据。
目前,这些成果仍限于简化仿真与软件原型,没有形成实车安全结论,也没有证据支持固定比例的虚实迁移已经实现。作为融合定位研究之外的探索性验证工具,这套环境让“如何判断一次更新值得采用”变成可操作的问题。对“视在必行”而言,下一步的价值在于扩大测试条件、记录失败原因,并把更好的结果与新增的代价放在同一份实验记录中讨论。(合肥汇思)
热点搜索